
实际用于同步时序电路中的触发器应该在一个时钟周期中,只能翻转一次,并且对于时钟的宽度不应有苛刻的要求。主从触发器可以满足这些要求,是目前应用最广泛的集成触发器之一。
4.5.1 基本工作原理
Section titled “4.5.1 基本工作原理”图 4.5.1 是 TTL 主从触发器的原理逻辑图。
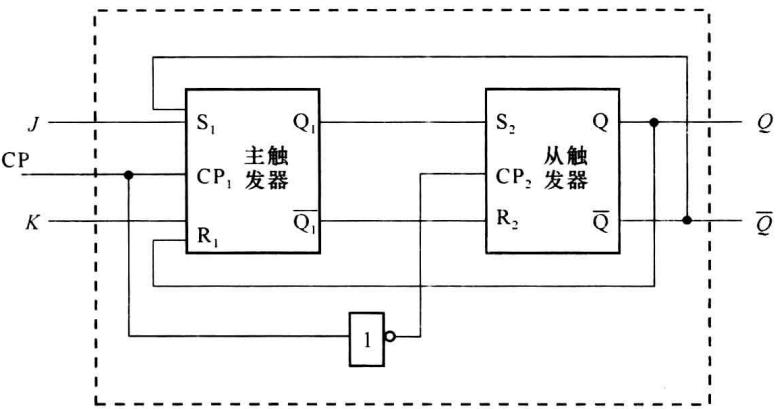
它由两个钟控RS触发器构成:与输入相连的称为主触发器(Master Flip-flop),与输出相连的称为从触发器(Slave Flip-flop),两条反馈线由从触发器的输出接到主触发器的输入,从而使整个电路具有JK触发器的特性而不是RS触发器的特性。时钟CP直接作用于主触发器,经反相后再作用于从触发器。
其工作原理依据主、从触发器的时钟反相的特点容易理解。先假设在 CP=1 期间,输入 J、K 不变。工作分为两个阶段:
(1)当 CP = 0 时, CP₁ = 0,CP₂ = 1 ,使主触发器封锁,保持原状态,从触发器工作,其输入信号为
所以
r l & S _ 2 = Q _ 1 ^ n & R _ 2 = overline Q _ 1 ^ n & Q ^ n + 1 = S _ 2 + overline R _ 2 Q ^ n = Q _ 1 ^ n + overline overline Q _ 1 ^ n · Q ^ n = Q _ 1 ^ n从触发器重复主触发器的状态。即将主触发器的状态传送给从触发器,并且在整个CP=0期间,由于主触发器状态不变,所以从触发器状态也不再改变。
(2)当 CP = 1 时, CP₁ = 1,CP₂ = 0 ,使从触发器封锁,保持原状态,主触发器工作,其输入信号为
. l S _ 1 = J overline Q ^ n R _ 1 = K Q ^ n } (4.5.1)所以
Q _ 1 ^ n + 1 = S _ 1 + overline R _ 1 Q _ 1 ^ n = J overline Q ^ n + overline K Q ^ n · Q _ 1 ^ n = J overline Q ^ n + overline K Q _ 1 ^ n + overline Q ^ n Q _ 1 ^ n (4.5.2)由于在时钟出现之前,主触发器的状态和从触发器状态是一致的,即 Q₁^(r)=Q^(r),则式(4.5.2)可
改写为
Q _ 1 ^ n + 1 = J overline Q _ 1 ^ n + overline K Q _ 1 ^ n = J overline Q ^ n + overline K Q ^ n这是 JK 触发器的状态方程,即主触发器的状态按 JK 触发器的功能发生变化。
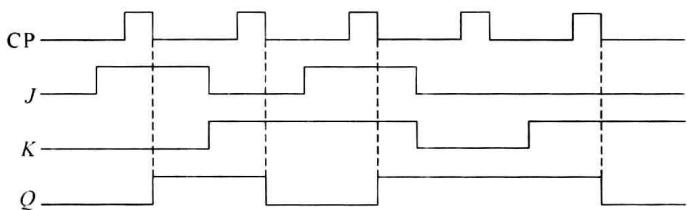
故主从 JK 触发器的工作过程: 在 CP=1 时,主触发器的状态按 JK 触发器特性决定,然后在 CP 从 1→0 时,再将此状态传送到从触发器输出,由于此时主触发器封锁,所以输出不随输入变化,只在 CP 下降沿改变一次输出状态。
由此可知,主从 JK 触发器输出变化的时刻在时钟的下降沿,输出变化的方向由时钟脉冲下降时的 JK 值和 JK 触发器的特性来决定。
图 4.5.2 给出了主从 JK 触发器的波形图,设初始状态 Q=0。
4.5.2 主从JK触发器的一次翻转
Section titled “4.5.2 主从JK触发器的一次翻转”若在 CP=1 期间,JK 信号发生了变化,由于主触发器工作,虽然从触发器封锁,输出不变,但对主触发器的输出是有影响的,当 CP=0 时,这个影响会传到输出。问题是:主触发器是否也会像钟控触发器那样随输入 JK 变化发生多次翻转?答案是否定的,主触发器只可能发生一次翻转,这就是所谓的主从 JK 触发器的一次翻转现象。
一次翻转的根本原因是由于主触发器的反馈线取自从触发器的输出,而不是自己的输出。当 CP=1 时,从触发器封锁,输出不变,即 Qⁿ 、 overlineQⁿ 不变,由式(4.5.1)可知,主触发器的输入总有一个为 0,这时有两种情况:
(1) 若 Qⁿ = 0,由式 (4.5.1) 可得: S₁ = J, R₁ = 0, S₁R₁ 只有 10 (置 1)、00 (保持) 两种组合,而不能为置 0 状态,所以即使 JK 变化多次,主触发器只能由 0 到 1 变化一次,而不可能再返回到 0 状态,即一次翻转,并且可知 K 不起作用,由 J 决定是否翻转,J = 1,主触发器翻转。
(2) 若 Qⁿ=1, S₁=0, R₁=K, S₁R₁ 只有 01(置 0)、00(保持)两种组合,而不能为置 1 状态,所以主触发器只能由 1 到 0 翻转一次,由 K 决定是否翻转,K=1,主触发器翻转。
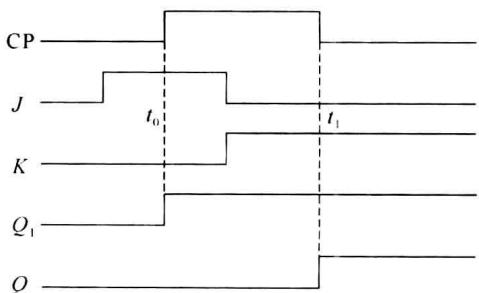
如图 4.5.3 所示的波形图,在 t₀ 时刻,由于 J=1,所以 Q₁ 翻转,并在时钟的下降沿 t₁ 时刻,传给从触发器,使 Q 翻转。
所以主从 JK 触发器有如下特点:
(1) 输出变化的时刻在时钟的下降沿(用↓表示)。
(2) 输出变化的方向:
① 若在 CP=1 期间,JK 信号不变,由 CP 下降沿的 JK 值决定输出状态。
② 若在 CP=1 期间,JK 信号发生了变化,这时可按以下方法来处理:
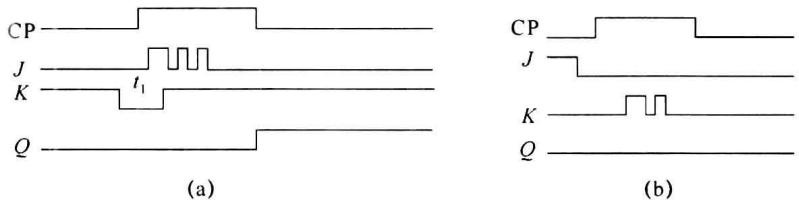
- CP = 1 以前,若 Q = 0 ,则看 CP = 1 期间的 J 信号,若 J 有1出现,则CP下降时 Q 一定为1。否则, Q 保持0。
- CP = 1 以前,若 Q = 1 ,则看 CP = 1 期间的 K 信号,若 K 有1出现,则CP下降时 Q 一定为0。否则, Q 保持1。
例如,图 4.5.4(a)所示的波形图, Q 原状态为0。在CP为1期间,在 t₁ 时刻 J = 1 变为1。在图 4.5.4(CPdownarrow ,Q 变为1。在图4.5.4(b)中,在 CP = 1 期间,没有出现 J = 1 ,所以在 CPdownarrow ,Q 仍为0。
一次翻转是主从 JK 触发器所特有的现象,其他的集成触发器都无一次翻转现象存在。
4.5.3 异步置0置1输入
Section titled “4.5.3 异步置0置1输入”对于集成 JK 触发器,状态转换的时刻除了受时钟控制外,还受异步置 0 置 1 输入的控制。异步置 0 端是 R_(D),异步置 1 端是 S_(D),其作用是使触发器在任何时刻都被强迫置 0 或置 1, 而与当时的 CP、J、K 值无关,因此又叫直接置 0 置 1 端。由于它们的作用与时钟是否到来无关,所以称为异步置位输入。
R_(D) 和 S_(D) 均是低电平有效,当 R_(D)=0, S_(D)=1 时,JK 触发器置 0,当 S_(D)=0, R_(D)=1 时,JK 触发器置 1。但须注意,不允许 R_(D) 和 S_(D) 同时为 0,否则会使 Q 和 overlineQ 都为高电位。在不需要置位功能时, R_(D) 和 S_(D) 都应该为 1。图 4.5.5 是带有异步置 0、置 1 输入信号的波形图,可见,当 R_(D)=0 时,输出 Q 立刻变为 0,而当 S_(D)=0 时,由于 Q 已经是 1,所以不影响 Q 的输出。
表 4.5.1 是带有异步置 0 置 1 输入 JK 触发器的功能表。前两行为异步置位功能,“×”表示该信号可为任意值,第三行是不允许状态。下面 4 行反映 JK 触发器特性,此时 R_(D)=S_(D)=1 。也有手册用 H 代表 1,L 代表 0。
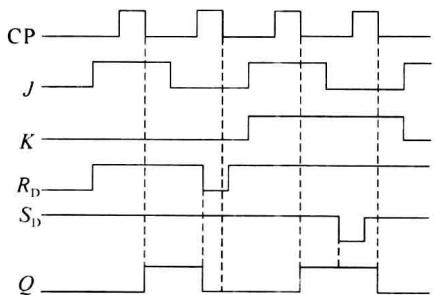
表 4.5.1 具有异步置 0 置 1 输入的 JK 触发器功能表
| S_D | R_D | CP | J | K | Q | overlineQ |
| 0 | 1 | × | × | × | 1 | 0 |
| 1 | 0 | × | × | × | 0 | 1 |
| 0 | 0 | × | × | × | 1* | 1* |
| 1 | 1 | ↓ | 0 | 0 | Qⁿ | overlineQⁿ |
| 1 | 1 | ↓ | 0 | 1 | 0 | 1 |
| 1 | 1 | ↓ | 1 | 0 | 1 | 0 |
| 1 | 1 | ↓ | 1 | 1 | overlineQⁿ | Qⁿ |
| 1 | 1 | 1 | × | × | Qⁿ | overlineQⁿ |
* 此状态不使用。
4.5.4 主从触发器的特点
Section titled “4.5.4 主从触发器的特点”主从 JK 触发器虽然只在时钟的下降沿改变一次状态,满足了来一个时钟只翻转一次的要求,可用于同步时序电路; 但在 CP=1 期间,主触发器对外是开放的,所以也容易受干扰信号的影响。在使用时,应该减少 CP=1 宽度,减少触发器可能接收干扰的时间。